K2 — Robot vũ công
Bài mẫu bậc K2: robot nhảy theo nhịp bằng tuần tự, khối lặp và khối chờ
Trần kỹ năng K2: tối đa khoảng 10 khối, tuần tự + lặp lại + khối chờ. Chưa dùng biến, chưa dùng điều kiện.
Thiết bị: ThingBot nguyên bộ, không cắm thêm gì. Động cơ bánh trái ở cổng M1, bánh phải ở M2. LED 1, LED 2 và còi có sẵn trên bo. Bật công tắc nguồn pin: nguồn USB không đủ chạy động cơ.
Chế độ: chạy trực tiếp (V1, V2), nạp chương trình (V3).
V1 — Buổi 3: Một động tác đơn
Mục tiêu: người học thấy robot làm đúng thứ tự các lệnh mình xếp.
Chọn No board, thêm phần mở rộng ThingBot Telemetrix, bấm Connect ThingBot.
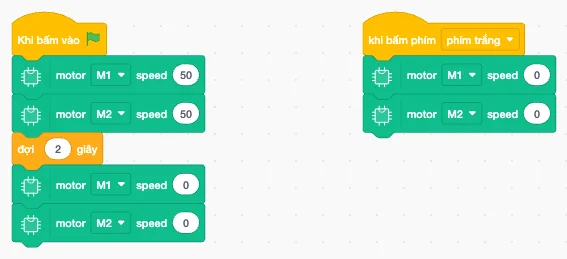
Khi bấm vào [lá cờ xanh]
  motor [M1] speed (50)
  motor [M2] speed (50)
  đợi (2) giây
  motor [M1] speed (0)
  motor [M2] speed (0)

khi bấm phím [phím trắng]        ← phanh khẩn cấp
  motor [M1] speed (0)
  motor [M2] speed (0)
Chú thích cho Mentor
- Người học hay quên khối dừng, robot chạy mất. Nút Stop của ThingBlock không tắt động cơ, nên dạy ngay từ buổi đầu: bấm phím cách là phanh.
- Hai bánh cùng tốc độ mà robot vẫn lệch là chuyện bình thường (ma sát, pin yếu). Đừng chỉnh số cho tới khi thẳng tuyệt đối. Hỏi người học vì sao lệch thì giá trị hơn.
- Robot không nhúc nhích: kiểm tra công tắc nguồn pin trước khi nghi chương trình.
Thử thách mở rộng: cho robot rẽ trái bằng cách chỉ chạy một bánh. Bánh nào phải chạy?
V2 — Buổi 5: Khớp động tác với nhịp đếm
Mục tiêu: người học dùng khối lặp để robot nhún đúng số nhịp đã đếm.
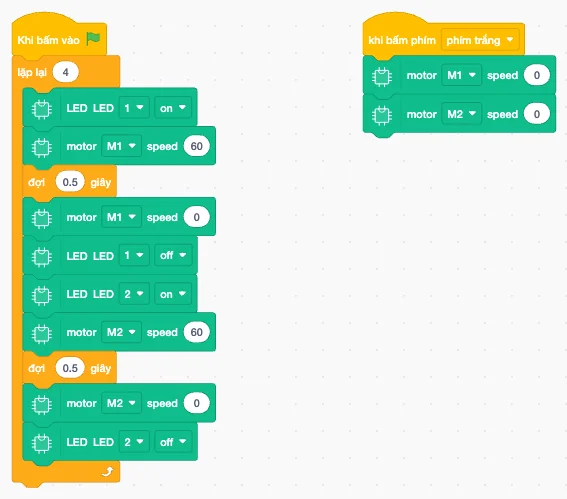
Khi bấm vào [lá cờ xanh]
  lặp lại (4)
    LED [LED 1] [on]
    motor [M1] speed (60)
    đợi (0.5) giây
    motor [M1] speed (0)
    LED [LED 1] [off]
    LED [LED 2] [on]
    motor [M2] speed (60)
    đợi (0.5) giây
    motor [M2] speed (0)
    LED [LED 2] [off]

khi bấm phím [phím trắng]
  motor [M1] speed (0)
  motor [M2] speed (0)
Chú thích cho Mentor
- Đây là lần đầu người học gặp khối lặp. Để các em viết 4 nhịp bằng tay trước, dài ngoằng, rồi mới giới thiệu
lặp lại. Cảm giác "gọn hẳn" là thứ dạy được, không giảng được. - Mỗi nhịp chỉ một bánh chạy nên robot lắc qua lắc lại như đang nhún. Ở chế độ Live động cơ chỉ chạy tiến, nên động tác xoay tại chỗ (hai bánh ngược chiều) để dành cho V3.
- Khối
đợisau mỗi động tác rất quan trọng: thiếu nó các nhịp dính vào nhau, nhìn không ra vũ đạo.
Thử thách mở rộng: đổi số lần lặp và thời gian chờ cho khớp một câu hát các em chọn.
V3 — Buổi 7: Tiết mục hoàn chỉnh
Mục tiêu: robot tự diễn trọn tiết mục khi bật nguồn, không cần nối máy tính, sẵn sàng cho Make & Share.
Chọn bo ThingBot, nạp bằng Upload.
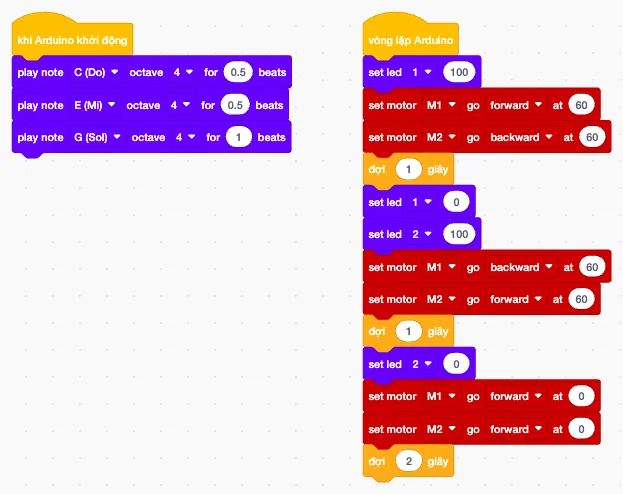
khi Arduino khởi động
  play note [C (Do)] octave [4] for (0.5) beats
  play note [E (Mi)] octave [4] for (0.5) beats
  play note [G (Sol)] octave [4] for (1) beats

vòng lặp Arduino
  set led [1] (100)
  set motor [M1] go [forward] at (60)
  set motor [M2] go [backward] at (60)
  đợi (1) giây
  set led [1] (0)
  set led [2] (100)
  set motor [M1] go [backward] at (60)
  set motor [M2] go [forward] at (60)
  đợi (1) giây
  set led [2] (0)
  set motor [M1] go [forward] at (0)
  set motor [M2] go [forward] at (0)
  đợi (2) giây
Chú thích cho Mentor
- Đổi sang chế độ nạp là bước lớn với K2: phải bấm Upload và chờ. Nói trước rằng lần nạp đầu lâu hơn, tránh các em bấm liên tục.
- Ở chế độ nạp, hướng quay chọn bằng forward/backward, tốc độ luôn là số dương. Hai bánh ngược chiều thì robot xoay tại chỗ: nhiều em tưởng phải có khối "xoay" riêng.
vòng lặp Arduinonghĩa là robot diễn hoài. Với buổi trưng bày đó là điều ta muốn. Muốn dừng thì tắt công tắc nguồn.- Đã nạp chương trình thì firmware Live bị xóa. Muốn quay lại Live, dùng Update my Device trong hộp kết nối.
Thử thách mở rộng: thêm một nốt nhạc ngắn ở đầu mỗi vòng để robot "vào nhạc".
Nguồn học liệu: ThingEdu, Maker Việt.