R4U — Robot cảm nhận
Bài mẫu bậc R4U: robot né vật cản bằng siêu âm, ba vùng khoảng cách, chuyển tự lái và lái tay bằng PS2 với Khối của tôi
Trần kỹ năng R4U: toàn bộ kỹ năng khối: chuyển động, cảm biến, điều kiện, biến, khối tự tạo.
Thiết bị: ThingBot + cảm biến siêu âm HC-SR04P (loại chạy 3,3 V) + tay cầm PS2 (V3).
Đấu nối: siêu âm: VCC, GND, TRIG vào IO0, ECHO vào IO4. Bộ thu PS2 cắm cổng PS2 trên ThingBotShield. Động cơ trái M1, phải M2.
Chế độ: nạp chương trình (cả V1, V2, V3). Chọn bo ThingBot, thêm ngoại vi Ultrasonic.
Dùng HC-SR04 loại 5 V thì chân ECHO trả 5 V vào chân 3,3 V của ESP32-C3. Hãy dùng loại HC-SR04P hoặc thêm cầu chia áp (hai điện trở) ở chân ECHO.
V1 — Buổi 3: Phản ứng theo khoảng cách
Mục tiêu: robot tự dừng trước vật cản, người học thấy nếu … nếu không thì điều khiển hành vi thật.
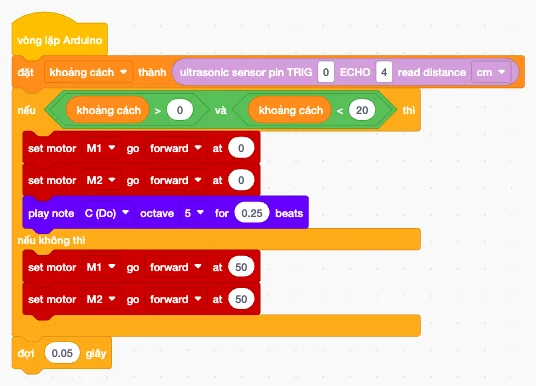
📥 Tải r4u-robot-cam-nhan-v1.tb
vòng lặp Arduino
  đặt [khoảng cách] thành (ultrasonic sensor pin TRIG (0) ECHO (4) read distance [cm])
  nếu <<(khoảng cách) > (0)> và <(khoảng cách) < (20)>> thì
    set motor [M1] go [forward] at (0)
    set motor [M2] go [forward] at (0)
    play note [C (Do)] octave [5] for (0.25) beats
  nếu không thì
    set motor [M1] go [forward] at (50)
    set motor [M2] go [forward] at (50)
  đợi (0.05) giây
Chú thích cho Mentor
- Điều kiện
khoảng cách > 0loại bỏ số 0 mà khối trả về khi cảm biến lỏng dây. Đường trống thì khối trả số lớn (trên 300 cm). Cho các em rút thử dây ECHO, xem số đo, rồi hỏi "vì sao phải có điều kiện lớn hơn 0". - Siêu âm không thấy vật mềm và vật đặt chéo: khăn, áo, tường nghiêng đều nuốt sóng. Cho người học thử với bìa cứng rồi với áo khoác.
- 20 cm là khoảng để robot kịp dừng ở tốc độ 50. Chạy nhanh hơn thì phải tăng ngưỡng: quan hệ này đáng để các em tự đo.
Thử thách mở rộng: đo quãng đường phanh ở tốc độ 30, 50, 80, lập bảng, chọn ngưỡng an toàn cho từng tốc độ.
V2 — Buổi 5: Ba vùng khoảng cách, ba kiểu phản ứng
Mục tiêu: robot phân biệt "đường thoáng", "sắp tới vật" và "sát vật", phản ứng khác nhau, và đếm số lần phải né.
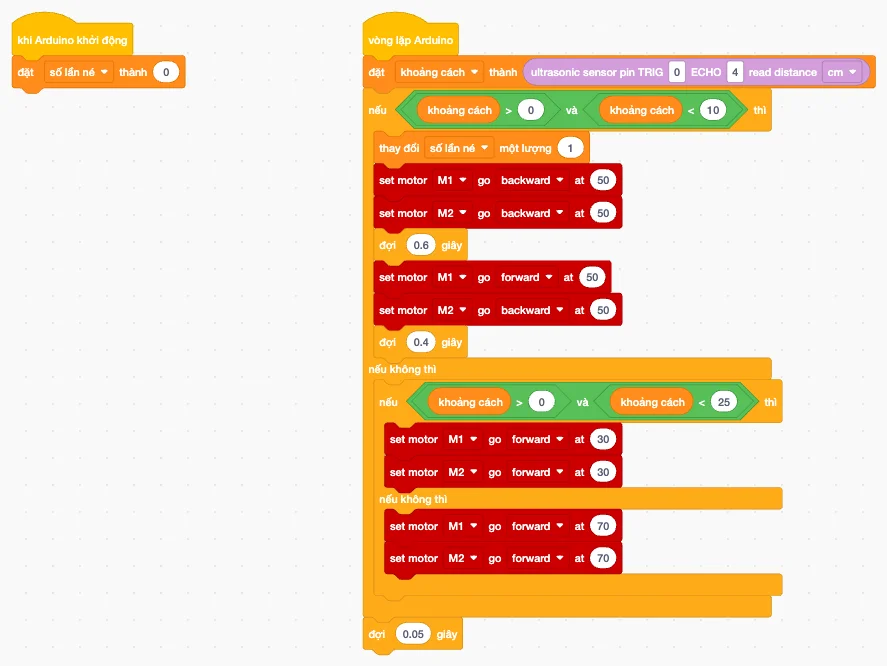
📥 Tải r4u-robot-cam-nhan-v2.tb
khi Arduino khởi động
  đặt [số lần né] thành (0)

vòng lặp Arduino
  đặt [khoảng cách] thành (ultrasonic … read distance [cm])
  nếu <(khoảng cách) > (0) và (khoảng cách) < (10)> thì
    thay đổi [số lần né] một lượng (1)
    set motor [M1] go [backward] at (50)
    set motor [M2] go [backward] at (50)
    đợi (0.6) giây
    set motor [M1] go [forward] at (50)
    set motor [M2] go [backward] at (50)
    đợi (0.4) giây
  nếu không thì
    nếu <(khoảng cách) > (0) và (khoảng cách) < (25)> thì
      (hai động cơ forward tốc độ 30)
    nếu không thì
      (hai động cơ forward tốc độ 70)
  đợi (0.05) giây
Chú thích cho Mentor
- Thứ tự kiểm tra rất quan trọng: vùng sát phải xét trước vùng gần. Đảo lại thì robot cứ bò chậm vào tường mà không bao giờ lùi. Đây là bài học về độ ưu tiên.
- Biến
số lần nékhông điều khiển gì cả: nó là dữ liệu để suy ngẫm. Thêm ngoại vi Serial để in ra, cuối buổi hỏi nhóm nào ít phải né nhất và vì sao. - Lùi rồi xoay là mẫu thoát hiểm kinh điển. Thời gian 0,6 s và 0,4 s cần chỉnh theo pin: pin đầy thì robot xoay nhiều hơn.
Thử thách mở rộng: cho robot nhớ lần trước đã xoay bên nào để lần sau xoay hướng ngược lại.
V3 — Buổi 7: Tự lái và lái tay bằng PS2
Mục tiêu: robot tự chạy né vật cản; người học bấm START trên tay PS2 để chuyển giữa tự lái và lái tay. Đây là bài thi đấu của Make & Share.
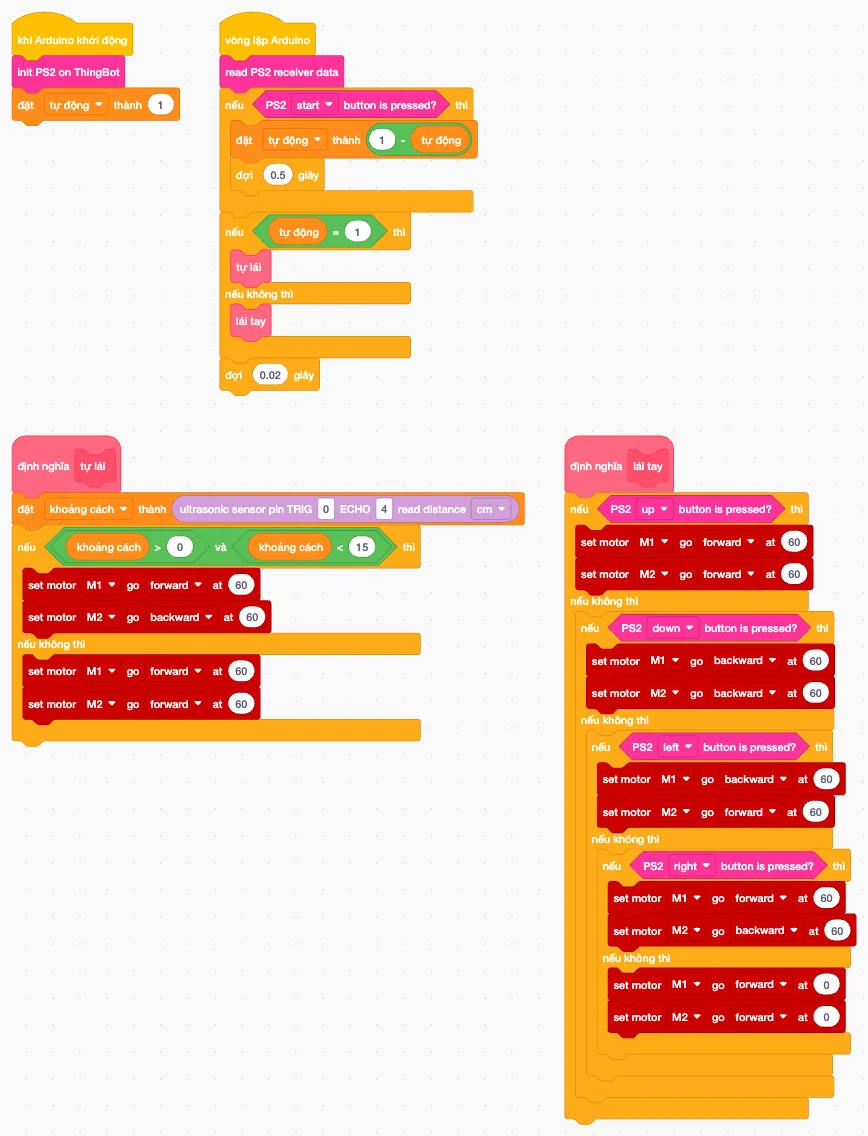
📥 Tải r4u-robot-cam-nhan-v3.tb
khi Arduino khởi động
  init PS2 on ThingBot
  đặt [tự động] thành (1)

vòng lặp Arduino
  read PS2 receiver data
  nếu <PS2 [start] button is pressed?> thì
    đặt [tự động] thành ((1) - (tự động))
    đợi (0.5) giây
  nếu <(tự động) = (1)> thì
    tự lái
  nếu không thì
    lái tay
  đợi (0.02) giây

định nghĩa [tự lái]
  đặt [khoảng cách] thành (ultrasonic … read distance [cm])
  nếu <(khoảng cách) > (0) và (khoảng cách) < (15)> thì
    (M1 forward 60, M2 backward 60: xoay tránh)
  nếu không thì
    (M1, M2 forward 60: chạy thẳng)

định nghĩa [lái tay]
  nếu <PS2 [up] …> thì tiến
  nếu không thì nếu <PS2 [down] …> thì lùi
  nếu không thì nếu <PS2 [left] …> thì xoay trái
  nếu không thì nếu <PS2 [right] …> thì xoay phải
  nếu không thì dừng
Chú thích cho Mentor
đặt [tự động] thành ((1) - (tự động))là mẹo lật công tắc bằng phép trừ: 1 thành 0, 0 thành 1. Nhiều em sẽ viếtnếu tự động = 1 thì đặt 0, nếu không thì đặt 1: cũng đúng, cứ để các em dùng cách mình hiểu rồi mới giới thiệu cách gọn.đợi (0.5) giâysau khi bấm START là chống dội. Thiếu nó, một lần bấm bị đếm thành nhiều lần và chế độ nhảy loạn.- Hai Khối của tôi
tự láivàlái taylà điểm nhấn của R4U: chương trình chính đọc được như một câu, chi tiết giấu bên trong. Đây là lần đầu người học thấy trừu tượng hóa có ích thật. init PS2 on ThingBotchờ tới khi thấy bộ thu PS2: chưa cắm bộ thu thì robot đứng yên. Bật tay cầm trước khi bật robot.- Thi đấu tính giờ thì quy định pin: nhóm dùng pin gần cạn sẽ có thông số hoàn toàn khác.
Thử thách mở rộng: ghi lại thời gian mỗi lần chạy thử, mỗi lần chỉ chỉnh một tham số, lập bảng để chứng minh cải tiến: đúng tinh thần kỹ thuật thực nghiệm.
Nguồn học liệu: ThingEdu, Maker Việt.